Construire un robot mobile avec Arduino attire autant les débutants curieux que les bricoleurs confirmés. Entre choix des moteurs, type de batteries, sélection des capteurs et programmation, chaque décision influence directement l’autonomie, la puissance et la précision du robot.
En structurant correctement ton projet dès le départ, tu obtiens une base fiable, évolutive, prête à accueillir de l’intelligence artificielle embarquée, du contrôle sans fil ou de la navigation autonome. Le cœur du sujet se joue dans quelques points clés que l’on va détailler point par point.
| Éléments clés | Synthèse |
| Objectif du robot 🤖 | Créer un robot mobile capable de se déplacer de façon autonome ou contrôlée. |
| Composants essentiels | Arduino, moteur(s) DC ou servos, châssis, roues, batterie, capteurs (ultrasons, IR). |
| Étapes clés | Assembler le châssis, connecter moteurs et capteurs, programmer les déplacements et réactions. |
| Résultat attendu | Un robot opérationnel capable d’éviter des obstacles ou de suivre des instructions simples. |
Cout estime des composants d un robot mobile Arduino (en euros)

Concevoir son projet de robot mobile Arduino : poser les bonnes bases
Un robot mobile Arduino repose sur quelques blocs techniques récurrents : une carte de contrôle, un châssis motorisé, une alimentation adaptée, des capteurs, et une couche logicielle pour orchestrer le tout. En clarifiant tes objectifs avant d’acheter le moindre composant, tu limites les erreurs coûteuses et les incompatibilités électriques.
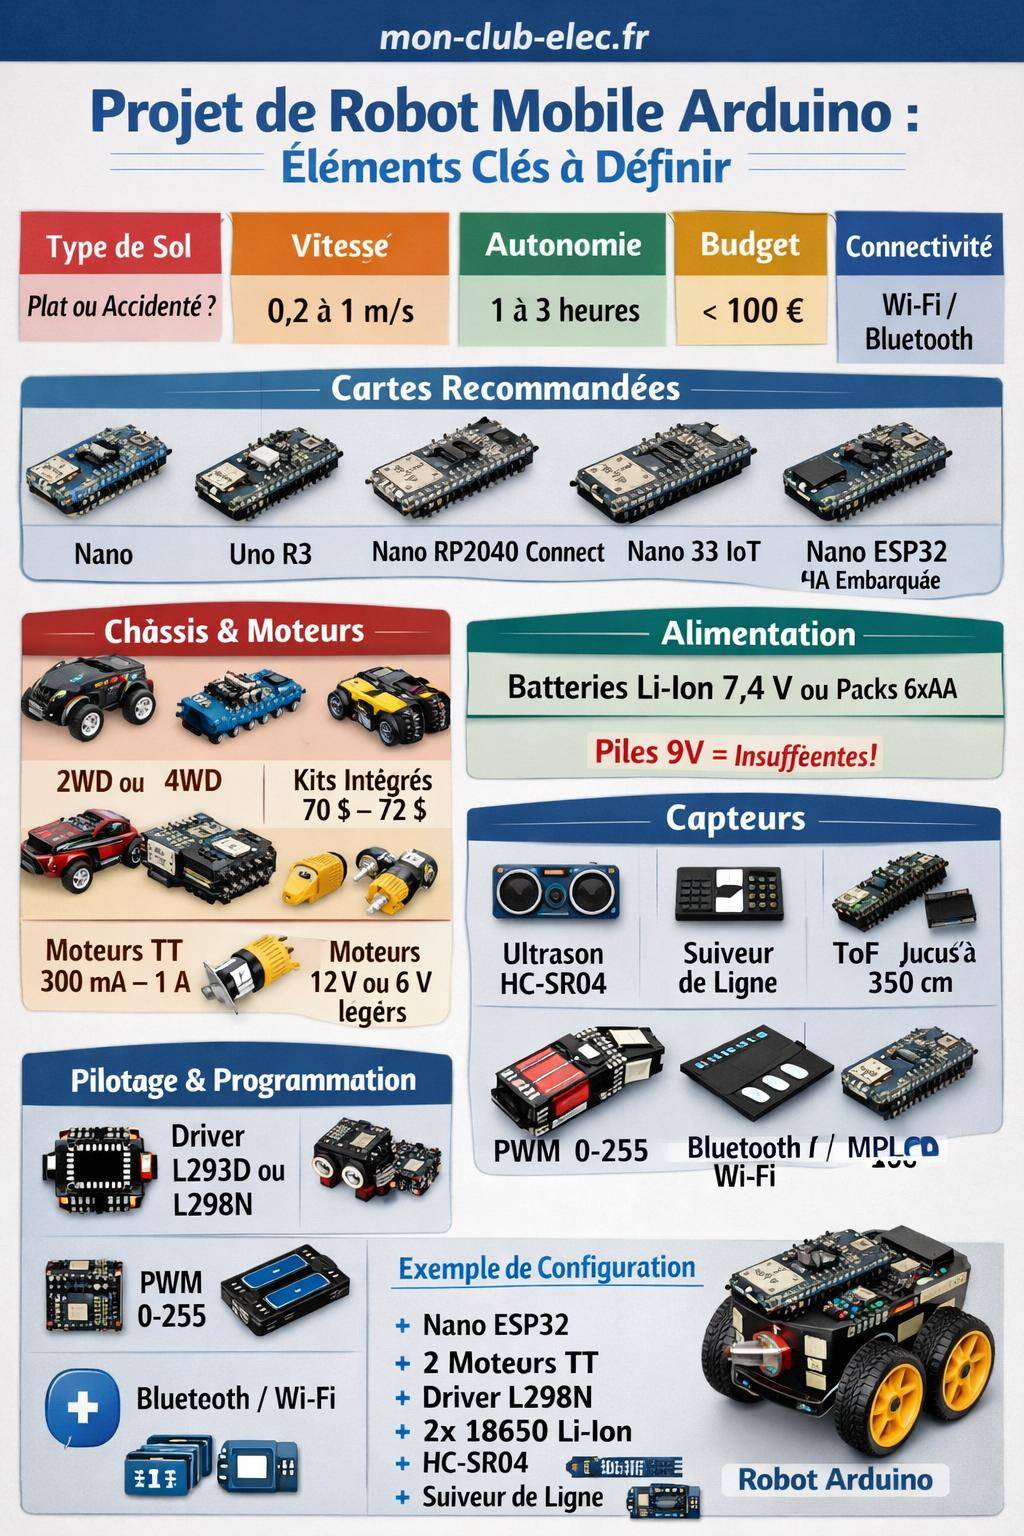
Un même robot ne se conçoit pas de la même manière selon qu’il roule en intérieur sur parquet, en extérieur sur gravier, ou qu’il doive transporter une charge. La démarche gagne en efficacité si tu définis dès le départ un cahier des charges simple : type de sol, vitesse souhaitée, autonomie moyenne, niveau de complexité de la programmation, extension future vers le Wi‑Fi ou le Bluetooth.
Choisir la carte Arduino adaptée à un robot mobile
Le choix de la carte conditionne la puissance de calcul, le nombre d’entrées/sorties, la connectivité et les capacités d’extension. Pour un robot mobile, plusieurs cartes se démarquent par leur équilibre entre simplicité et fonctionnalités.
Comparatif des cartes Arduino et dérivés pour robot mobile
Les cartes suivantes reviennent très souvent dans les projets de robotique mobile. Chacune répond à une logique différente : apprentissage, connectivité IoT, IA embarquée, compatibilité shields, etc.
| Carte | Points forts pour robot mobile | Consommation typique | Cas d’usage conseillé |
|---|---|---|---|
| Arduino Nano | Format compact, idéal pour petits châssis, large écosystème de shields moteur | Environ 20–40 mA hors moteurs | Robot d’initiation 2 roues, suivi de ligne, petit éviteur d’obstacles |
| Arduino Uno R3 / Maker UNO | Format standard, nombreux tutoriels et shields, très pédagogique | Proche du Nano, un peu plus gourmand selon les shields | Projets éducatifs, voitures 2WD et 4WD, prototypage en classe |
| Arduino Nano RP2040 Connect | Plus de puissance, Wi‑Fi intégré, capteurs embarqués | Plus élevée mais acceptable sur robot alimenté par Li‑ion | Robot connecté, collecte de données de capteurs à distance |
| Arduino Nano 33 IoT | Wi‑Fi / Bluetooth LE, format Nano, bien adapté aux projets IoT | Modérée, à gérer avec une alimentation stable | Robot télécommandé via Internet, télémétrie en temps réel |
| Arduino Nano ESP32 (Alvik) | ESP32 performant, Wi‑Fi 2.4/5 GHz, base pour IA embarquée | Plus élevée que Nano classique, mais raisonnable avec 18650 | Robot autonome, IA de navigation, contrôle mobile avancé |
Pour un premier robot mobile, une Arduino Nano ou une Uno R3 apporte un bon compromis entre simplicité, coût et nombre d’entrées/sorties. Pour un robot connecté ou intelligent, une Nano ESP32 ou une Nano 33 IoT ouvre la voie au Wi‑Fi, au Bluetooth, et à l’apprentissage automatique léger.
Vin supérieur à 4.8 V. En dessous, la régulation devient instable. Une simple pile 9 V bas de gamme ne suffit pas pour alimenter à la fois la carte et les moteurs.

Choisir le châssis et la configuration de roues
Le châssis influence la stabilité, la maniabilité et la facilité d’intégration des capteurs. En robotique mobile amateur, trois configurations dominent : 2 roues motrices + roue folle, 4 roues motrices, ou base différentiel plus élaborée.
Châssis 2 roues motrices (2WD)
Le châssis 2WD se compose de deux moteurs en parallèle de part et d’autre du robot, généralement accompagnés d’une roulette folle ou d’une bille omnidirectionnelle. Cette architecture reste courante dans les kits du commerce, comme les châssis 2‑wheel ou les bases acryliques transparentes.
Son avantage majeur : une cinématique très simple à programmer. La rotation et les virages se gèrent en faisant tourner un moteur plus vite que l’autre, ou en inversant leur sens de rotation. La structure convient bien à un projet Arduino avancé de type suivi de ligne ou éviteur d’obstacle.

Châssis 4 roues motrices (4WD)
Les plateformes 4WD reposent sur quatre moteurs à courant continu, souvent du type TT gear motors, montés directement sur les roues. Cette configuration supporte mieux les terrains irréguliers et les charges un peu plus lourdes.
En contrepartie, la consommation augmente fortement. Un système complet de moteurs TT peut atteindre au minimum 1 A en fonctionnement normal, voire 1 A par moteur en blocage (stall). L’alimentation et le driver moteur doivent suivre.
Châssis spécialisés et kits robotiques
Certains kits intègrent déjà un châssis optimisé : capteurs, moteurs, supports pour batteries et carte de contrôle. On retrouve par exemple :
- Des voitures type Elegoo car autour de 70 $, très orientées pédagogie.
- Des plateformes comme AlphaBot et AlphaBot2 autour de 71–72 $, avec capteurs et modules sans fil.
- Des solutions plus complètes comme l’Arduino Engineering Kit avec Nano 33 IoT, Motor Carrier et IMU.
Pour un bricoleur motivé, un simple châssis 2WD car ou base acrylique constitue une base propre, modifiable à souhait, qui se marie bien avec un driver L293D ou L298N.
Sélectionner les moteurs DC pour ton robot mobile
Le moteur conditionne la vitesse, le couple, la consommation et l’autonomie. Les projets Arduino recourent souvent à des moteurs DC à engrenages (TT gear motors), des petits moteurs pas à pas bon marché, ou des moteurs dédiés à des plateformes précises comme certains robots éducatifs.
Moteurs DC à engrenages (TT gear motors)
Les moteurs DC à engrenages de type TT affichent en général un courant nominal autour de 300 mA. En charge, ce courant augmente, et au blocage mécanique il grimpe jusqu’à environ 1 A par moteur.
Un système complet de moteurs TT pour un robot 4WD demande donc un courant minimal de l’ordre de 1 A, souvent davantage lors des pics de démarrage. Cette caractéristique impose un driver moteur et une batterie dimensionnés en conséquence.
Moteurs DC 6 V pour robot léger
Sur un robot léger, des moteurs type Alvik 6 V constituent une option intéressante. Avec une vitesse annoncée autour de 96 rpm et un courant proche de 70 mA, ils conviennent aux petits robots d’équilibrage ou aux mobiles de précision.
ArduinoArduino et domotique : automatiser sa maison pour pas cherCette faible consommation permet d’utiliser des cellules 18650 ou des packs AA de manière plus sereine, tout en conservant une autonomie correcte et une chauffe limitée des drivers.
Moteurs pour projets 12 V et robots connectés
Les moteurs 12 V trouvent leur place dans les projets Wi‑Fi ou les robots un peu plus massifs. Ils supportent mieux les charges et les terrains difficiles. En revanche, la partie alimentation se complique : la carte Arduino fonctionne rarement en 12 V direct, il faut souvent prévoir des régulateurs ou des convertisseurs DC‑DC.
Une architecture typique consiste à alimenter les moteurs directement en 12 V depuis une batterie dédiée, tandis que la carte et les capteurs reçoivent une tension abaissée (5 V, 3.3 V) via un régulateur à haut rendement.
Choisir le driver de moteurs : L293D, L298N et shields
Les cartes Arduino ne pilotent pas directement les moteurs DC : les broches d’E/S supportent quelques dizaines de milliampères tout au plus. Un driver de moteurs sert d’interface de puissance, accepte un courant plus élevé et permet le contrôle du sens de rotation et de la vitesse via PWM.
Drivers classiques : L293D et L298N
Les piliers des projets Arduino restent les circuits intégrés de type L293D et L298N ou leurs shields dérivés. Ils gèrent généralement deux moteurs DC en pont en H, permettent la marche avant, arrière, l’arrêt et le freinage électronique.
Un L293D introduit une perte d’au moins 100 mA et une chute de tension notable. Sur un robot alimenté en 6 V, cette chute se ressent sur le couple disponible et la vitesse de pointe. Le L298N supporte des courants plus élevés mais dissipe davantage de chaleur.
Shields moteurs pour Arduino
Les shields L293D empilables sur une Uno ou une Nano simplifient le câblage : les broches de commande sont pré-routées, les borniers sont accessibles, et l’intégration de l’alimentation se fait plus proprement.
Pour un robot compact, un shield moteur ou un module L298N externe offre une solution robuste, réutilisable et bien documentée dans la communauté Arduino. Il suffit alors de relier les entrées de commande aux broches PWM de la carte et de définir les fonctions de contrôle dans le code.
Concevoir une alimentation fiable pour ton robot Arduino
L’alimentation reste le point de friction de nombreux projets de robot mobile. Une tension trop faible entraîne des resets, un courant insuffisant provoque des chutes de tension et des comportements erratiques. Un robot équilibré repose sur une batterie correctement dimensionnée et une architecture claire entre puissance moteurs et logique.
Les limites des piles 9 V sur un robot
Les piles 9 V alcalines affichent souvent une capacité d’environ 500 mAh (572 mAh mesurés dans certains cas). Les versions zinc‑carbone tombent plutôt autour de 100 mAh. Surtout, la décharge maximale accepte rarement plus de 100 mA en continu.
Un robot Arduino doté de moteurs TT gear et d’un microcontrôleur dépasse très vite ce seuil. La pile chauffe, la tension chute, les moteurs perdent en couple et la carte redémarre. Une pile 9 V convient pour alimenter une simple carte, pas un système complet avec moteurs.
Packs AA NiMH ou alcalines
Les packs de piles ou accus AA se révèlent bien plus adaptés. Une cellule NiMH autour de 1100 mAh supporte des courants modérés sur une durée raisonnable. En combinant plusieurs cellules, on obtient des tensions correctes pour les moteurs DC et la carte.
- 4 x AA : tension nominale proche de 6 V, qui descend jusqu’à environ 3.6 V en fin de décharge. Idéal pour des moteurs 6 V, plus délicat pour alimenter directement la carte via
Vin. - 6 x AA : tension minimale autour de 4.5 V, plus confortable pour alimenter la logique et certains drivers de moteurs.
La combinaison 4 AA pour les moteurs et un régulateur séparé pour la carte fonctionne bien. Une autre option consiste à utiliser 6 AA avec un régulateur 5 V de qualité pour stabiliser l’électronique.
Batteries Li‑ion et LiPo pour robots mobiles
Les robots modernes adoptent de plus en plus des cellules Li‑ion 18650 ou des packs LiPo 2S. Un pack 2S LiPo fournit une tension nominale de 7.4 V, stable, avec une capacité élevée et une capacité de décharge importante, bien adaptée aux appels de courant des moteurs.
On retrouve ce type d’alimentation dans des robots d’équilibrage ou des plateformes avancées, parfois sous la forme de batteries lithium 7.4 V dédiées. Des systèmes comme Alvik intègrent deux cellules 18650 avec recharge en USB‑C, ce qui simplifie grandement l’usage au quotidien.
Capteurs pour la navigation et l’autonomie du robot
Un robot mobile sans capteurs se comporte comme une simple voiture télécommandée. Les capteurs transforment la plateforme roulante en système autonome capable de prendre des décisions : éviter un mur, suivre un tracé au sol, équilibrer sa position, ajuster sa trajectoire.
Capteurs de distance : ultrason, IR, ToF
Pour mesurer les distances à l’environnement, plusieurs technologies coexistent :
- Capteur ultrasonique (type HC‑SR04) : envoie une impulsion sonore et mesure le temps d’écho pour déterminer la distance. Sert à détecter les obstacles frontaux et latéraux, idéal pour un robot éviteur de collisions. Tu peux approfondir ce sujet avec un projet Arduino capteur ultrason HC‑SR04.
- Capteurs IR de proximité : pratiques pour des distances plus courtes, souvent intégrés dans des détecteurs de bord de table ou de suivi de mur.
- Capteurs Time of Flight (ToF) comme le ToF Alvik : mesurent le temps de vol de la lumière sur une distance pouvant aller jusqu’à environ 350 cm, avec une meilleure précision sur les courtes distances.
Sur un petit robot, un unique module ultrasonique orienté vers l’avant suffit pour gérer les obstacles basiques. Pour une navigation plus subtile, plusieurs capteurs répartis à l’avant et sur les côtés offrent un champ de vision plus large.
Capteurs de ligne et suiveurs de trajectoire
Les robots suiveurs de ligne utilisent des capteurs infrarouges orientés vers le sol pour distinguer un tracé (bande noire sur fond blanc, ou inversement). Un module typique comporte 3 capteurs alignés, ce qui permet de déterminer si la ligne se trouve à gauche, à droite ou au centre du robot.
En variant la vitesse des moteurs en fonction de la position de la ligne, le robot corrige sa trajectoire en temps réel. Cette logique se combine très bien avec un code utilisant du PID (Proportionnel, Intégral, Dérivé) pour une trajectoire plus fluide.
Capteurs inertiels : MPU6050 et IMU
Un capteur inertiel comme le MPU6050 regroupe un accéléromètre 3 axes et un gyroscope 3 axes, soit 6 axes au total. Il mesure l’accélération, l’inclinaison et la rotation du robot. On l’utilise notamment pour :
- Les robots équilibrés type Segway miniature.
- La détection de chocs ou de basculements.
- La stabilisation de la trajectoire sur terrain irrégulier.
Dans les kits plus avancés comme l’Engineering Kit, l’IMU intégrée dialogue avec la carte via I2C, ce qui simplifie l’acquisition des données pour la boucle de contrôle.
Capteurs de couleur, de lumière et autres
Un module RGB mesure la couleur et l’intensité lumineuse de la surface ou de l’environnement. Il permet des projets de tri d’objets, de repérage de balises colorées au sol ou d’interaction avec un environnement codé par couleurs.
D’autres capteurs s’ajoutent facilement : capteurs de température, de pression, de gaz, encodeurs sur les roues pour mesurer précisément la distance parcourue. Chacun enrichit les décisions possibles dans le code de ton robot.
Architecture électrique et gestion des niveaux logiques
Un robot Arduino fiable repose sur une architecture électrique claire : masses communes, séparation entre puissance et logique, respect des niveaux logiques des entrées de commande des drivers moteurs.
Masses communes et distribution de la puissance
Lorsque tu utilises une batterie pour les moteurs et une autre pour la logique, les masses doivent être reliées pour que les signaux de commande aient une référence commune. Sans cette mise à la masse partagée, les drivers interprètent mal les niveaux logiques de l’Arduino.
Une distribution propre utilise un bornier pour la puissance moteurs et un régulateur dédié pour les 5 V ou 3.3 V de la carte. Les câbles moteurs se tiennent éloignés des lignes de signaux sensibles comme I2C et les entrées analogiques.
Niveaux logiques pour L293D et autres drivers
Un L293D considère un niveau haut valide à partir d’environ 2.3 V. Utilisé avec une carte 5 V, la compatibilité reste directe. Avec des cartes 3.3 V, la marge devient plus restreinte, surtout si la tension d’alimentation du driver se rapproche de sa limite basse.
Dans des projets plus ambitieux, des convertisseurs de niveau ou des drivers adaptés aux logiques 3.3 V améliorent la robustesse du système. La clé consiste à vérifier dans la datasheet du driver la tension minimale pour un niveau haut.
« Un robot échoue rarement à cause d’un seul câble mal branché. La plupart des problèmes viennent d’une architecture électrique mal pensée et d’une alimentation sous‑dimensionnée. »
Programmer le robot mobile : structure du code et contrôles moteurs
Une fois la partie matérielle en place, le code donne vie au robot. La démarche la plus efficace consiste à structurer le programme en couches : bas niveau pour les moteurs, couche capteurs, puis logique de décision.
Contrôle des moteurs avec PWM
Le contrôle de vitesse des moteurs DC se fait via modulation de largeur d’impulsion (PWM). Arduino fournit des broches capables de générer ce signal : la valeur de 0 à 255 règle la proportion de temps où la tension est appliquée au moteur.
Une bonne pratique consiste à isoler ce contrôle dans des fonctions setMotorSpeed(), forward(), backward(), turnLeft(), turnRight() afin de simplifier la lecture du code et de rendre l’algorithme de navigation plus lisible.
Lecture des capteurs et filtrage
Les capteurs bruts fournissent souvent des valeurs bruitées. Un filtrage léger — moyenne glissante, seuils, limitations de variation — stabilise le comportement du robot. La boucle principale loop() lit les capteurs, applique ce filtrage, puis décide des actions moteurs.
Sur un robot éviteur d’obstacles, la décision se résume à quelques règles : si distance frontale inférieure à un seuil, arrêter, reculer, puis tourner. Sur un suiveur de ligne, le robot compare les trois capteurs et ajuste la vitesse de chaque roue pour recentrer la ligne.
Organisation logicielle et évolutivité
Pour un robot amené à évoluer vers un projet Arduino avancé, la structuration du code dès le départ rend les améliorations moins douloureuses. Séparer le fichier en modules (moteurs, capteurs, communication) facilite l’ajout de nouvelles fonctionnalités comme la télémétrie ou la cartographie.
Contrôle à distance et connectivité : Bluetooth, Wi‑Fi et IoT
Un robot mobile Arduino gagne en intérêt lorsqu’il communique avec l’extérieur. Les modules sans fil et les cartes compatibles IoT ouvrent de nombreuses possibilités : pilotage depuis un smartphone, télémétrie vers un tableau de bord, mise à jour des paramètres à distance.
Bluetooth classique et Bluetooth Low Energy
Les modules Bluetooth HC‑05 fournissent un lien simple entre Arduino et smartphone ou PC. On les utilise pour des robots télécommandés via une application mobile, une interface joystick, ou des commandes textuelles.
Avec des cartes plus modernes comme la Nano 33 IoT ou la Nano ESP32, le Bluetooth LE permet également le contrôle à faible consommation, adapté à des systèmes sur batterie.
Wi‑Fi et contrôle via navigateur
Les cartes avec Wi‑Fi intégré (Nano RP2040 Connect, Nano ESP32, Nano 33 IoT) transforment le robot en objet connecté. Le robot peut :
- Héberger une petite interface web de pilotage.
- Envoyer des données de capteurs à un serveur distant.
- Recevoir des ordres en temps réel depuis un réseau local.
Cette architecture rapproche le robot Arduino d’une application IoT complète, prête pour la télémétrie et le contrôle distant.
Architecture multi‑radio et contrôle mobile avancé
Les tendances récentes en robotique mobile vont vers des architectures multi‑radio combinant Bluetooth, RF et Wi‑Fi. Sur Arduino et ESP32, cela permet un contrôle local via smartphone, tout en gardant une liaison longue portée ou un lien vers le cloud.
Les projets les plus évolués ajoutent une intelligence embarquée pour assister le conducteur : le robot reçoit les commandes de direction, mais les capteurs corrigent la trajectoire pour éviter les collisions ou maintenir une distance de sécurité.
Robotiques avancées : IA embarquée, vision et navigation autonome
Une fois que la base mobile fonctionne correctement, la robotique Arduino s’ouvre à des domaines plus avancés : vision par caméra, reconnaissance vocale, apprentissage automatique et navigation autonome.
Vision par ordinateur et caméras
Avec des plateformes plus puissantes (ESP32‑S3, Raspberry Pi couplé à Arduino), la caméra apporte une nouvelle dimension au robot : détection d’objets, reconnaissance de balises visuelles, suivi de personnes. Le traitement se fait en edge computing, directement sur la machine, pour éviter une dépendance constante au cloud.
La combinaison capteurs ultrasoniques + vision crée un système de perception plus robuste : la caméra gère la reconnaissance de formes et les capteurs de distance sécurisent les déplacements sur les obstacles invisibles à l’image.
Reconnaissance vocale et interaction naturelle
La reconnaissance vocale sur microcontrôleur progresse avec des bibliothèques légères d’IA. Sur des cartes connectées, quelques mots clés suffisent pour piloter le robot : avancer, tourner, s’arrêter. Cette interaction vocale renforce l’aspect pédagogique et ludique des projets Arduino.
Navigation autonome et plateformes cognitives
Les dernières générations de cartes, y compris des projets comme Arduino UNO Q, visent une approche plus cognitive de la robotique : prise de décision en temps réel, apprentissage des trajets, adaptation à l’environnement.
Une plateforme autonome combine :
- Des capteurs variés (ultrason, IR, IMU, éventuellement ToF et caméra).
- Un algorithme de navigation (suivi de murs, exploration, retour à la base).
- Une gestion fine de l’énergie pour prolonger la mission.
Ces projets restent compatibles avec une base Arduino classique, à condition de structurer d’emblée ton robot mobile avec un châssis propre, une alimentation fiable, et des interfaces de capteurs bien pensées.
Exemple d’architecture complète pour un robot mobile Arduino
Pour synthétiser l’ensemble, voici une architecture type pour un robot mobile polyvalent, extensible vers des fonctionnalités avancées.
| Bloc | Choix proposé | Commentaires |
|---|---|---|
| Carte | Arduino Nano ou Nano ESP32 | Nano pour simplicité, Nano ESP32 pour Wi‑Fi/BT et IA légère |
| Moteurs | 2 x TT gear motors 6 V | Configuration 2WD pour maniabilité et code simple |
| Driver | L293D shield ou module L298N | Pilotage bidirectionnel des deux moteurs, support du courant requis |
| Alimentation | Pack 6 x AA NiMH ou 2 x 18650 Li‑ion | Autonomie correcte, courant suffisant pour moteurs et carte |
| Capteurs | HC‑SR04 frontal, suiveur de ligne 3 capteurs, MPU6050 | Évitement d’obstacles, suivi de tracé, informations d’inclinaison |
| Communication | Bluetooth HC‑05 ou Wi‑Fi intégré (ESP32) | Télécommande, télémétrie, réglage des paramètres à distance |
« Un robot mobile réussi n’est pas seulement un assemblage de composants. C’est une architecture cohérente où alimentation, moteurs, capteurs et logiciel travaillent ensemble pour produire un comportement fluide et prévisible. »